Захваты Baxter Research Robot — архивные комплекты EPG и VG
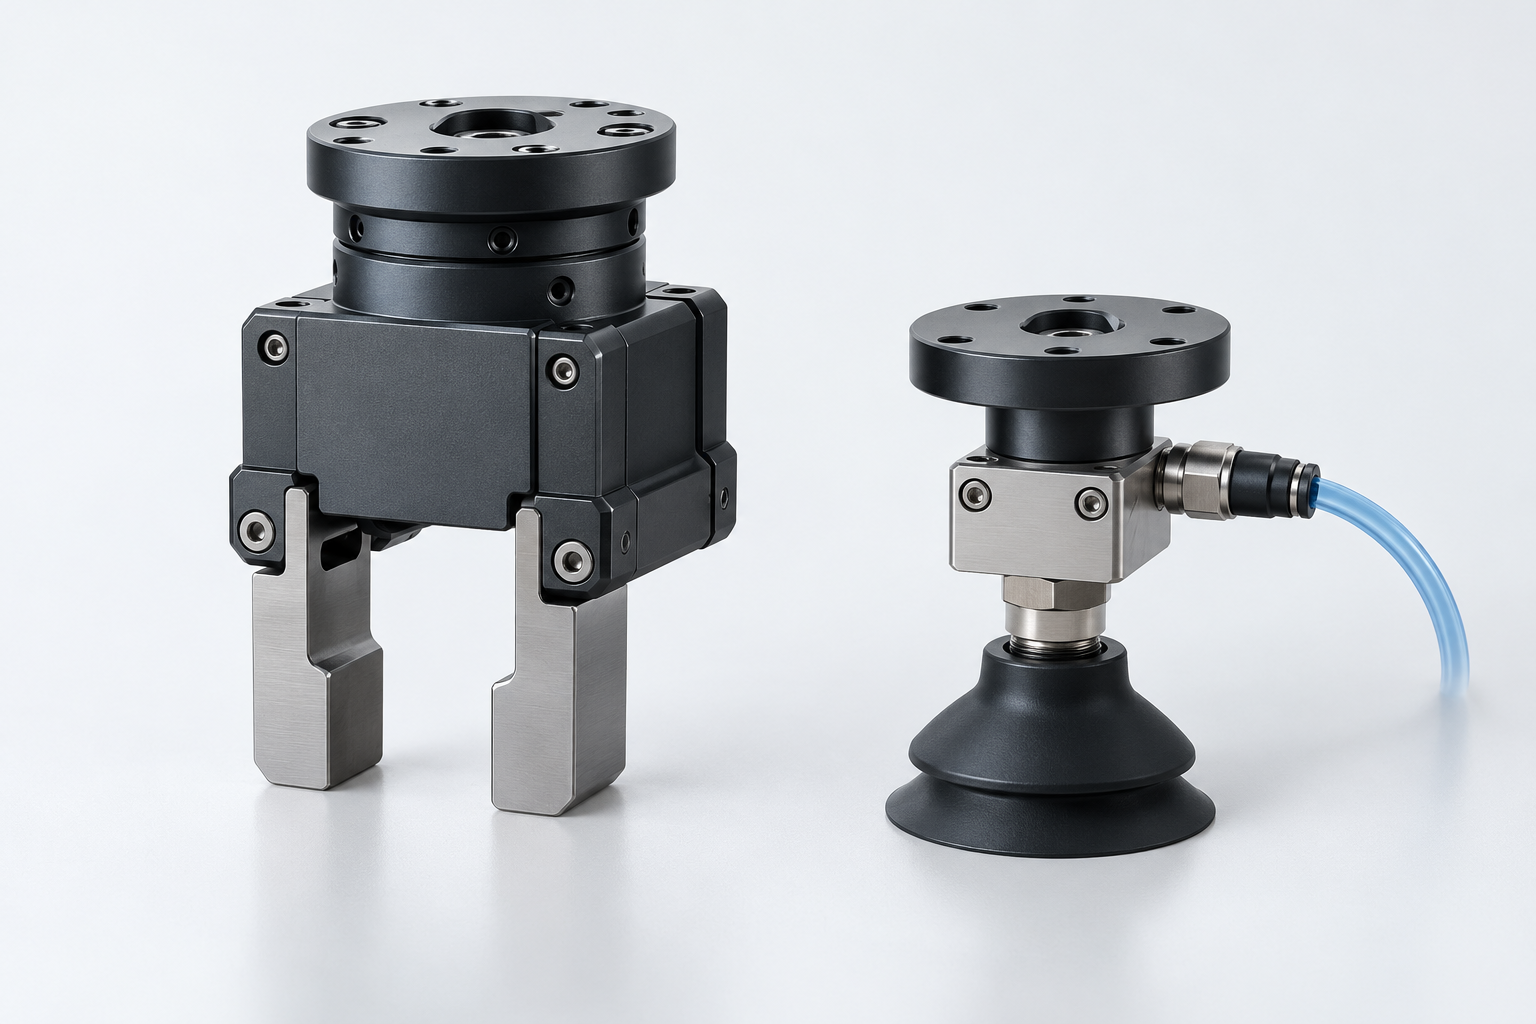
Название «Baxter gripper» объединяет разные захваты для Baxter Research Robot. Официальная архивная документация разделяет электрический параллельный комплект EPG и вакуумный комплект VG. Эта страница описывает семейство компонентов и помогает определить нужный вариант; общего единственного артикула у такого названия нет.
Материал портала подготовлен 01.11.2026. Даты событий и публикаций источников указаны отдельно.
Общие сведения
| Параметр | По источникам | Источник |
|---|---|---|
| Область архивного руководства | Baxter Research Robot SKU 30679; сохранённая документация SDK v0.7.0 | [1] |
Два инструмента с разным принципом захвата
Электрический параллельный захват удерживает предмет между пальцами, а вакуумный использует присоску. В руководстве по установке Baxter Research Robot, отредактированном14 апреля 2014 года, это два самостоятельных дополнительных комплекта с разными артикулами. Их нельзя представлять как одну модель с общей геометрией и одинаковыми требованиями к объекту.
FAQ производителя от 11 апреля 2013 года также различает electric parallel и vacuum cup. Даты относятся к архивной документации, а не к подтверждённому сроку выпуска всех встречающихся экземпляров. Для идентификации существующего инструмента нужны его маркировка и состав комплекта.
Сверяйте документацию Research и Manufacturing
Архивное руководство предупреждает, что часть инструкций рассчитана на производственную версию Baxter и ссылается на программные функции, отсутствующие в Research Robot. Например, описанная в нём конфигурация исследовательского робота не использует процедуру Train на самом устройстве. Это важная граница применимости инструкции.
Перед изменением настроек установите версию робота, SDK и прошивки захвата. Совпадение названия бренда не доказывает одинаковую процедуру настройки для разных программных конфигураций. Не стоит переносить шаги из другого руководства без проверки его области применения.
По источникам: [1].
Что означают параметры программного интерфейса
В исходном коде baxter_interface предусмотрены отдельные ветви для электрического и вакуумного инструментов. У электрического есть настройки скорости, усилия движения, удержания и зоны допуска; у вакуумного — порога датчика вакуума и времени сброса. Интерфейс также содержит проверки сочетания прошивки и SDK.
Значения управления 0–100 не являются паспортным усилием в ньютонах и не задают ход пальцев в миллиметрах. Физические пределы и подходящие заготовки нужно устанавливать по документации конкретного комплекта. Наличие исходного кода не подтверждает нынешнюю производственную программу или доступность сервиса.
По источникам: [3].
Что нужно для обсуждения ремонта или интеграции
Редакционная рекомендация: подготовьте фотографию маркировки, описание механики, версии робота и программного окружения. Укажите, что удерживается, как расположена заготовка и какое поведение требуется. Для электрического инструмента важен состав пальцев; для вакуумного — фактическая конфигурация контакта с предметом.
Отдельно согласуются диагностика, происхождение деталей и пределы работ. Прочитанные первоисточники не дают актуальной даты окончания выпуска или поддержки этих комплектов. Поэтому возраст документации нельзя превращать в утверждение о подтверждённом снятии с производства или гарантированном ремонте.
Редакционный вывод.
Связанные материалы
- Компоненты и запчасти
- Rethink Robotics — робототехника и архив Baxter
Вопросы и ответы
EPG и VG — один захват?
Нет. В руководстве это разные комплекты: электрический параллельный EPG 19436 и вакуумный VG 24001. Выбор и проверка характеристик должны относиться к нужному варианту.
По источникам: [1].
Значение holding_force 50 означает50 ньютонов?
Нет. В коде это управляющее значение интерфейса, а не физическая спецификация. Нельзя подменять им подтверждённое паспортное усилие конкретного захвата.
По источникам: [3].
Можно ли сейчас заказать или отремонтировать комплект?
Прочитанная архивная документация этого не подтверждает. Возможность поставки, диагностики и работ проверяется отдельно по точному артикулу, состоянию и программной конфигурации.
Редакционный вывод.
Источники и дата проверки
- RethinkRobotics official GitHub sdk-docs wiki — Baxter Research Robot Hardware Installation Guide · Дата редакции документа: 14.04.2014; проверено .
- RethinkRobotics official GitHub sdk-docs wiki — What kind of grippers works with the baxter research robot · Дата редакции документа: 11.04.2013; проверено .
- RethinkRobotics official GitHub baxter_interface repository — baxter_interface gripper.py · Дата документа не указана; проверено .
Собственный текст редакции «Робот Механик» по фактам первоисточников. Заявления производителей отделены от вопросов подготовки проекта.
Поставка, внедрение и сервис Baxter gripper kits EPG / VG
Обсудим задачу, регион и удобный способ связи. Возможность поставки, комплектацию и работы проверяем по запросу.