Sharpa Wave — пятипалая тактильная кисть W01
Sharpa Wave — пятипалая роботизированная кисть человеческого масштаба для исследований манипуляции и интеграции в роботизированные системы. На текущем сайте Sharpa она представлена как W01. Производитель указывает 22 активные степени свободы и тактильную обратную связь; возможности кисти отделены от готового навыка всей роботизированной системы.
Материал портала подготовлен 31.10.2026. Даты событий и публикаций источников указаны отдельно.
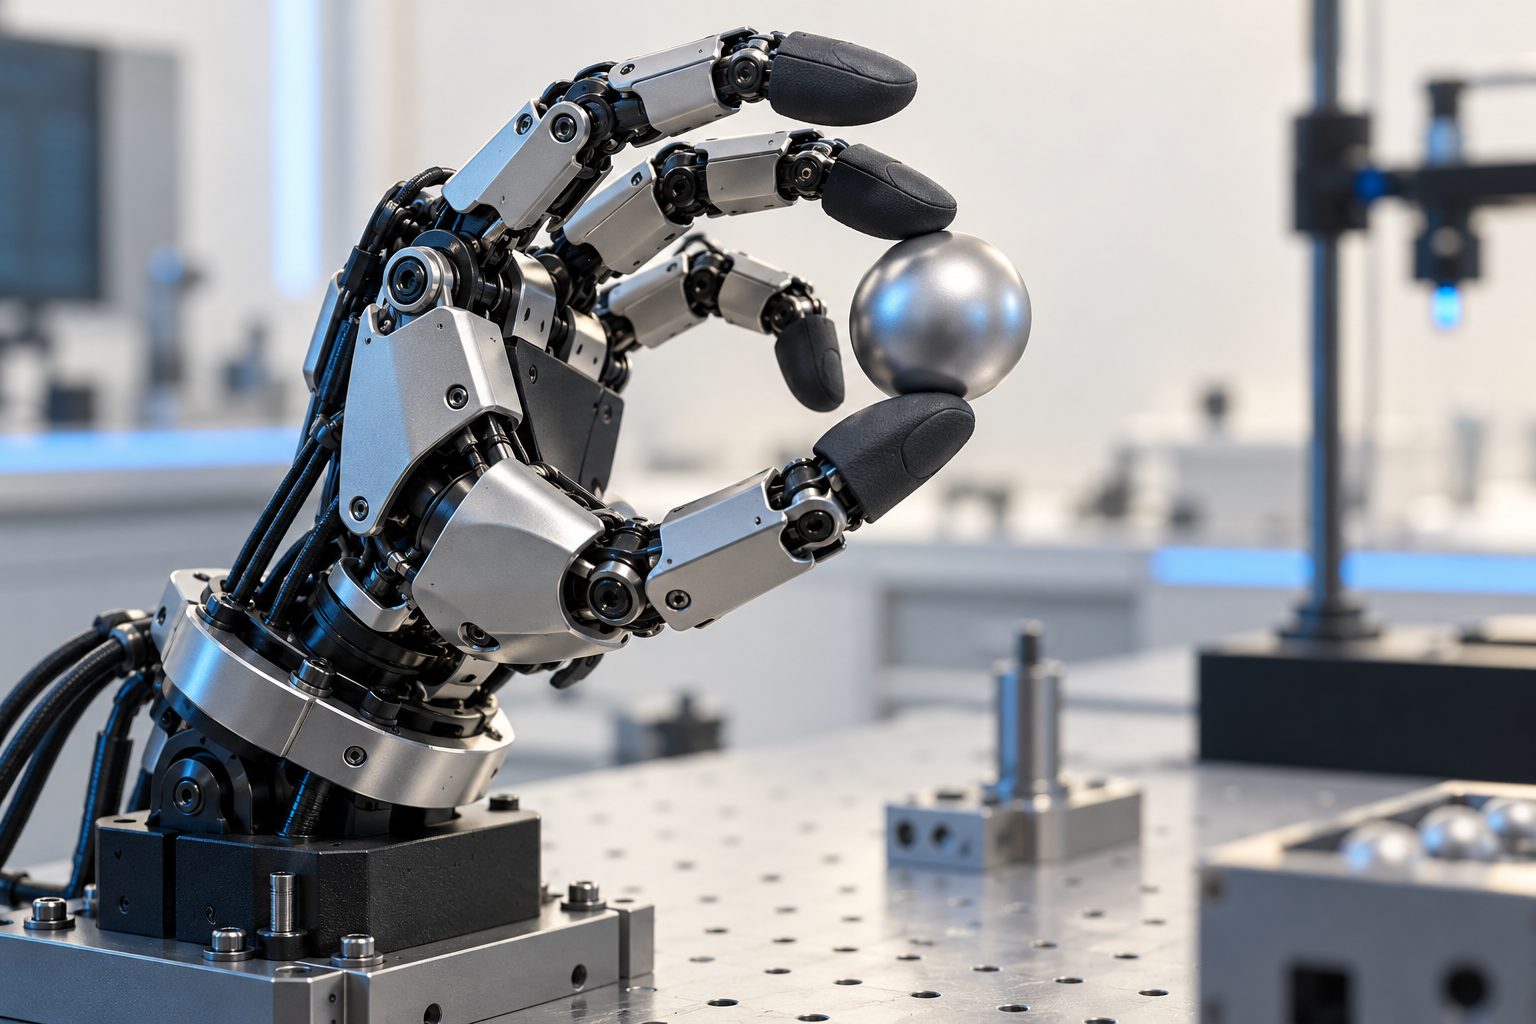
Ключевые сведения
| Параметр | По источникам | Источник |
|---|---|---|
| Класс устройства | Пятипалая кисть с тактильной обратной связью | [1] |
| Обозначение на текущем сайте | Wave / W01 | [1] [2] |
| Активные степени свободы | 22 | [1] |
| Интерфейс в опубликованной таблице | 1000 BASE-T Ethernet | [1] |
| Питание в опубликованной таблице | 18–28 В; комплект и режим уточняются по спецификации | [1] |
| Средства разработки на странице | ROS 2, MuJoCo, Isaac Sim; в маркетинговом блоке — SharpaPilot SDK, в таблице — Sharpa Wave SDK и Sharpa Pilot; соответствие пакетов уточняется | [1] |
| Нагрузка, силы, тактильное разрешение | Не сведены в одну цифру: разные колонки требуют подтверждённой маркировки | [1] |
Что делает кисть и что остаётся задачей системы
В Wave движения пальцев сочетаются с контактными измерениями. Sharpa описывает обнаружение давления, проскальзывания и изменения контакта. Такие данные могут использоваться системой управления при работе с предметом, но наличие датчиков не является подтверждением готовой автономной операции.
Практическую задачу стоит сформулировать предметно: взять известный объект, удержать его при внешнем воздействии, повернуть или передать. Для каждого действия заранее задайте допустимые повреждения поверхности, признаки успешного захвата и способ восстановления после ошибки.
Подключение и программные средства
На официальной странице перечислены интеграция с ROS 2 и симуляция в MuJoCo и Isaac Sim. Маркетинговый блок использует название SharpaPilot SDK, а таблица — Sharpa Wave SDK и отдельно Sharpa Pilot. Соответствие этих обозначений конкретному программному пакету и аппаратному комплекту требует уточнения. В таблице указаны интерфейс 1000 BASE-T Ethernet и питание 18–28 В.
Наличие программных средств не доказывает совместимость с любой рукой робота. До интеграции следует определить механический переходник, питание, управление состояниями, формат обратной связи и действия при потере связи. Версии SDK и окружения фиксируют в конфигурации испытаний.
Почему нельзя собирать паспорт из разных колонок
Текущая модельная страница показывает несколько отличающихся наборов нагрузки, силы и тактильных параметров. Полная маркировка выбранного комплекта требует уточнения, поэтому разные наборы не объединены в одно исполнение и максимальные числа не используются для подбора.
Для заказа и пилота требуется полная маркировка выбранного изделия и его спецификация. Запросите условия измерения сил, разрешения сенсора, скорости движения и ограничения по предметам. Это позволит сравнить версии по одной методике, а не только по заголовкам рекламной таблицы.
Как спланировать проверку манипуляции
Сформируйте небольшой набор объектов с различающимися формой, жёсткостью и поверхностью. Укажите исходную позу каждого предмета, допустимый способ контакта и критерий завершения действия. Сохраните также неуспешные попытки: они помогают увидеть границы режима.
Разделите испытания механики, сенсорного чтения и управляющего навыка. Сначала проверьте предсказуемость захвата, затем контактные данные, и только после этого — весь сценарий. Эти рекомендации подготовлены редакцией; собственного испытания Wave или гарантированного результата для вашего объекта здесь не заявляется.
Связанные материалы
Вопросы и ответы
Wave — готовый автономный робот?
Нет. Это кисть для роботизированной системы. Результат зависит также от механического крепления, сенсорной обработки, управления и обученного навыка.
Почему не указана одна максимальная нагрузка?
На официальной странице есть несколько наборов параметров. Без подтверждения названий колонок нельзя достоверно приписать их одному исполнению. Для выбора нужен паспорт точной маркировки.
Можно подключить кисть только по наличию Ethernet?
Нет. Нужно проверить механическое крепление, питание, протокол и программные версии, а также восстановление после остановки или потери связи.
Источники и дата проверки
- Sharpa — Sharpa Wave / W01 — официальная страница и таблица параметров · Дата публикации не указана; проверено .
- Sharpa — About Sharpa — имя W01 и назначение тактильной кисти · Дата публикации не указана; проверено .
- Sharpa — Sharpa о применении Wave в референсном проекте NVIDIA Isaac GR00T · Дата публикации: 01.06.2026; проверено .
Собственный текст редакции «Робот Механик» по фактам первоисточников. Заявления производителей отделены от вопросов подготовки проекта.
Поставка, внедрение и сервис Sharpa Wave W01
Обсудим задачу, регион и удобный способ связи. Возможность поставки, комплектацию и работы проверяем по запросу.