AGIBOT G2 Max — двурукий робот для промышленных задач
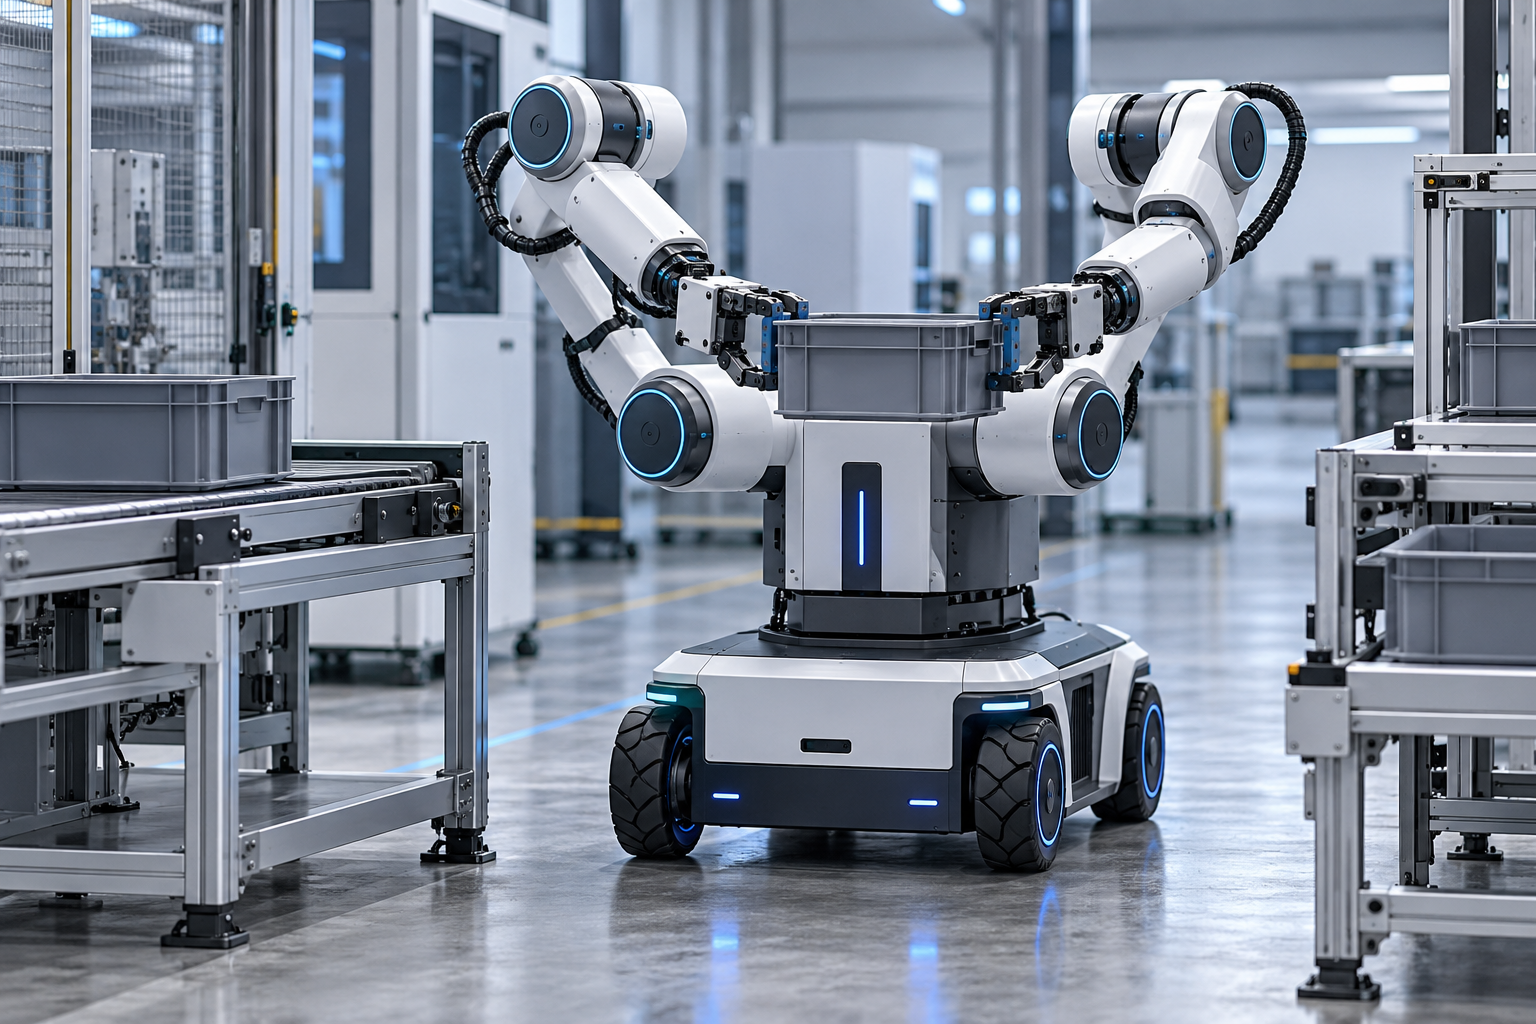
AGIBOT G2 Max — мобильный двурукий робот для промышленных операций с грузом. Производитель анонсировал его на WAIC в июле 2026 года, а 29 октября сообщил об официальном запуске. В карточке отделены сведения именно о Max от примеров применения остальных роботов семейства G2.
Материал портала подготовлен 31.10.2026. Даты событий и публикаций источников указаны отдельно.
Ключевые сведения
| Параметр | По источникам | Источник |
|---|---|---|
| Датированный статус | Анонс 18.07.2026; сообщение о запуске 29.10.2026 | [2] [1] |
| Степени свободы | 21 по сообщению о запуске | [1] |
| Двурукая нагрузка | До 40 кг по данным AGIBOT; условия конкретной операции уточняются | [1] |
| Регулируемая рабочая высота | 0,1–2,5 м | [1] |
| Мобильность | Всенаправленная колёсная платформа | [1] |
| Полный паспорт комплектации | В прочитанных источниках не получен; руководство G2 не подменяет Max | [3] |
Что подтверждено для Max
Октябрьское сообщение AGIBOT указывает 21 степень свободы, двурукую обработку груза до 40 кг и регулируемую рабочую высоту 0,1–2,5 м. Перечислены силовое управление манипуляцией и всенаправленная колёсная мобильность. Это заявленные параметры платформы, а не результат испытания на объекте портала.
Почему пример G2 не равен кейсу G2 Max
В том же сообщении AGIBOT рассматривает применение более широкого семейства G2, в том числе на производстве Longcheer. Эти примеры нельзя автоматически приписать Max. Текущая страница ресурсов магазина также предупреждает: применимость руководства базового G2 к G2 Max отдельно не подтверждена.
Поэтому паспорт обычного G2 не используется здесь для заполнения неизвестных массы, габаритов, скорости, батареи или интерфейсов Max. Наличие продукта в линейке производителя не устанавливает доступность конкретной комплектации в вашем регионе.
Как оценить операцию с грузом
Начните со схемы потока: точка получения, место передачи, способ подтверждения готовности соседнего оборудования и допустимая очередь. Для каждого типа тары опишите размеры, массу, центр тяжести и состояние поверхности. Условие успешного переноса должно включать положение предмета после отпускания.
В пилоте нужны остановка соседнего станка, смещённая тара и неполный захват. Заранее определите, что считается успешным восстановлением и когда вмешивается человек. Если робот может перемещаться между постами, отдельно оцените движение в узких местах и поведение при временном перекрытии маршрута.
Что включить в запрос по интеграции
Передайте схему площадки, фотографии стандартной тары, перечень сигналов оборудования и критерии времени цикла. Разделите максимальную нагрузку из анонса и требуемую нагрузку вашей операции. Попросите модельный документ именно Max и письменное описание границ работы выбранного инструмента.
Вопросы и ответы
40 кг — нагрузка одной руки?
Октябрьское сообщение называет двурукую нагрузку. Переносить это число на одну руку нельзя.
Кейс на линии Longcheer относится именно к Max?
В источнике этот пример относится к более широкому семейству G2. В этой карточке он не объявляется внедрением Max.
Можно подготовить спецификацию по руководству обычного G2?
Для Max этого недостаточно: официальный раздел ресурсов отдельно ограничивает подтверждённое покрытие документа.
Источники и дата проверки
- AGIBOT — AGIBOT Innovation Day 2026 — запуск G2 Max · Дата публикации: 29.10.2026; проверено .
- AGIBOT — AGIBOT — четыре продукта на WAIC 2026 · Дата публикации: 18.07.2026; проверено .
- AGIBOT — AGIBOT Store — границы применимости документации · Дата публикации не указана; проверено .
- AGIBOT — AGIBOT Store — текущие семейства и исполнения · Дата публикации не указана; проверено .
Собственный текст редакции «Робот Механик» по фактам первоисточников. Заявления производителей отделены от вопросов подготовки проекта.
Поставка, внедрение и сервис AGIBOT G2 Max
Обсудим задачу, регион и удобный способ связи. Возможность поставки, комплектацию и работы проверяем по запросу.