AGIBOT X2 EDU — гуманоидная платформа для разработки
AGIBOT X2 EDU — исполнение X2 для изучения управления движением и робототехнической разработки. Официальная документация отделяет его от X2 Ultra: у EDU другой состав оборудования и более узкий набор поддерживаемых функций. Поэтому сведения о камерах и интерактивных сценариях всей серии нельзя переносить на эту комплектацию.
Материал портала подготовлен 31.10.2026. Даты событий и публикаций источников указаны отдельно.
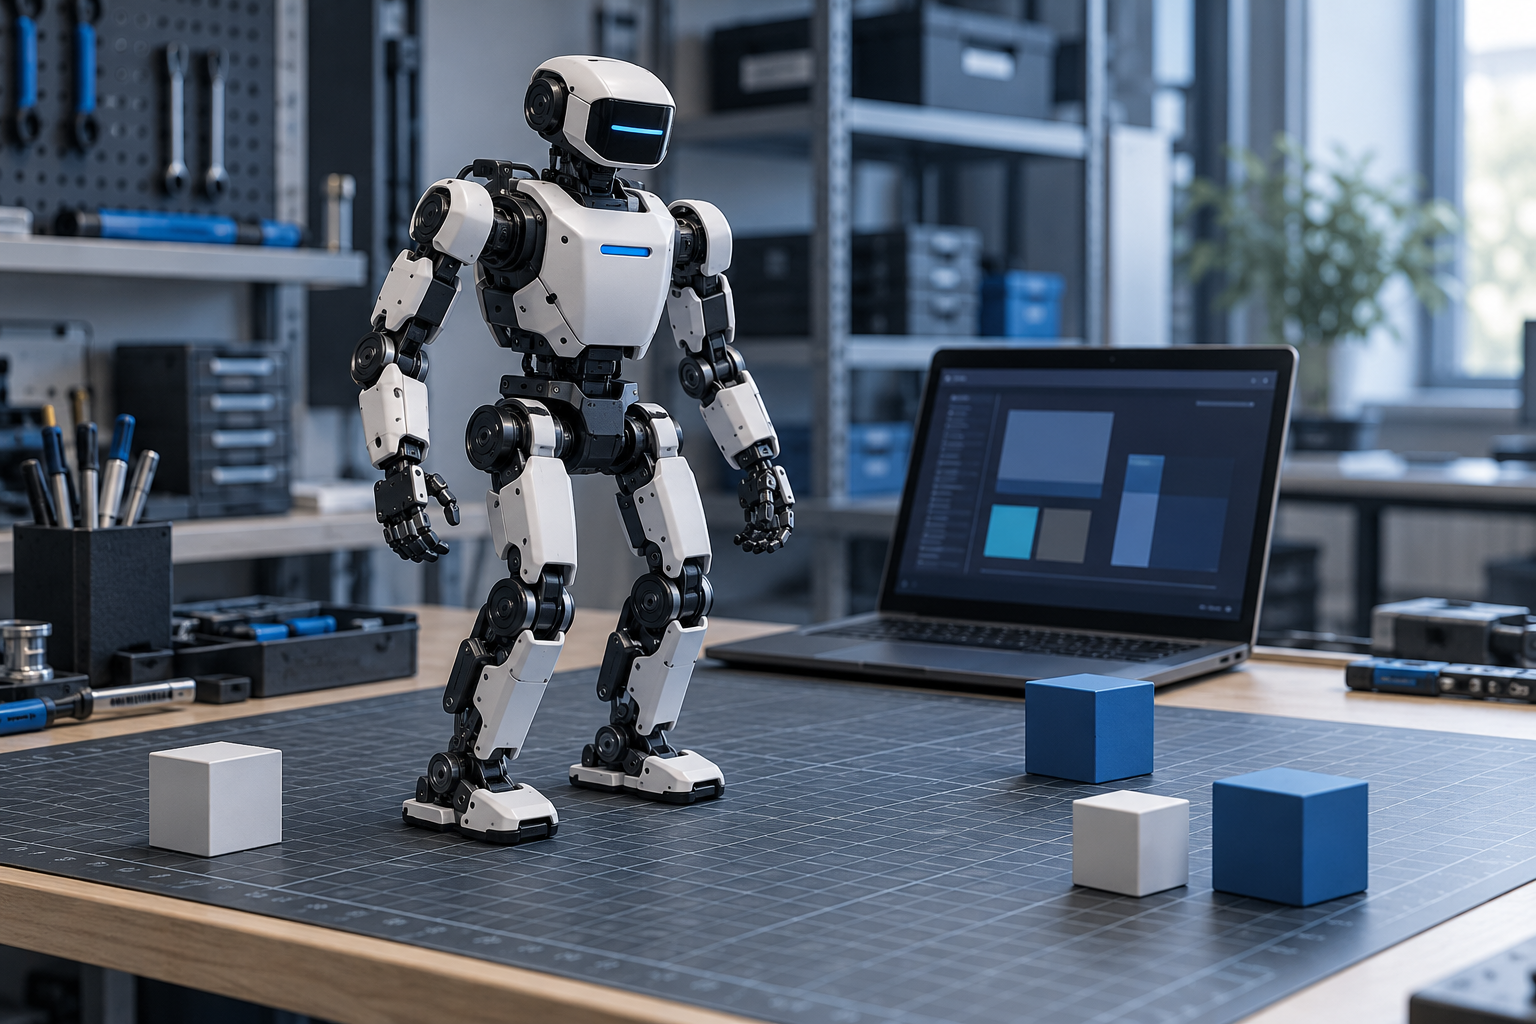
Ключевые сведения
| Параметр | По источникам | Источник |
|---|---|---|
| Назначение | Образование, соревнования и научная разработка | [3] |
| Степени свободы | 29; голова/шея 0, каждая рука 7, каждая нога 6, пояс 3 | [1] |
| Штатный компьютер | RK3588 управления движением; без встроенного компьютера разработчика | [2] |
| Восприятие и взаимодействие | Для EDU перечисленные в обзоре камеры, лидар и интерактивные модули отсутствуют | [1] |
| Разработка | Через поддерживаемые интерфейсы; внешний компьютер/вычислительный блок | [2] |
Аппаратная граница EDU
AimDK описывает 29 степеней свободы: по 7 на руку, по 6 на ногу и 3 в поясе; подвижность головы и шеи отсутствует. Штатная вычислительная часть — один RK3588 для управления движением. Камеры, лидар, дисплей, звуковые устройства, сотовый модуль и GPS для EDU в этом описании не предусмотрены.
Что разрешено разрабатывать
Документация перечисляет интерфейсы движения, суставного управления, заданных движений, переключения режимов и управления верхней частью тела. Для конечного устройства указано управление зажимом; поддержка ловких кистей, действий LinkCraft, модулей восприятия и взаимодействия для этой версии не заявлена.
Раздел о компьютерах уточняет: встроенного вычислителя разработчика нет, необходим внешний компьютер либо внешний вычислительный блок. Руководство прямо запрещает использовать вычислитель управления движением PC1 как среду сборки и запуска пользовательской разработки.
Как собрать учебную программу
Начните с перечня учебных результатов: чтение состояния суставов, задание допустимой траектории, переключение режимов, отработка аварийной остановки. Для каждого занятия укажите требуемую оснастку, ответственность преподавателя и условия допуска к работе. Так проще понять, какие возможности действительно нужны курсу.
Если программа предполагает машинное зрение или манипуляцию по изображению, отдельно определите внешний датчик, вычисление и программный контур. Покупка платформы управления движением сама по себе не создаёт весь такой стенд. Совместимость дополнительных устройств необходимо подтвердить до закупки и включить в критерии приёмки.
Сравнение с уже описанным X2
Эта карточка посвящена именно EDU. Для сравнения с другим исполнением составьте таблицу по одинаковым полям: доступные интерфейсы, датчики, компьютеры, конечные устройства и поддерживаемая версия SDK. Общие названия серии полезны для навигации, но не заменяют спецификацию учебного комплекта.
Связанные материалы
Вопросы и ответы
EDU — это X2 Ultra с теми же датчиками?
Нет. AimDK описывает разные конфигурации и прямо перечисляет отсутствующие у EDU датчики и модули.
Можно использовать Orin NX из таблицы X2 Ultra как характеристику EDU?
Нет. Раздел о компьютерах отдельно указывает, что у EDU нет встроенного компьютера разработчика.
Подойдёт ли EDU для курса по машинному зрению?
Нужны отдельный проект стенда и подтверждение дополнительных компонентов. Штатное описание EDU не обещает готовый контур машинного зрения.
Источники и дата проверки
- AGIBOT — AimDK X2 — различия X2 EDU и X2 Ultra · Дата публикации не указана; проверено .
- AGIBOT — AimDK X2 — бортовые компьютеры · Дата публикации не указана; проверено .
- AGIBOT — AGIBOT — четыре продукта на WAIC 2026 · Дата публикации: 18.07.2026; проверено .
Собственный текст редакции «Робот Механик» по фактам первоисточников. Заявления производителей отделены от вопросов подготовки проекта.
Поставка, внедрение и сервис AGIBOT X2 EDU
Обсудим задачу, регион и удобный способ связи. Возможность поставки, комплектацию и работы проверяем по запросу.