DYNA Taku — две руки и колёсная база для рабочих процессов
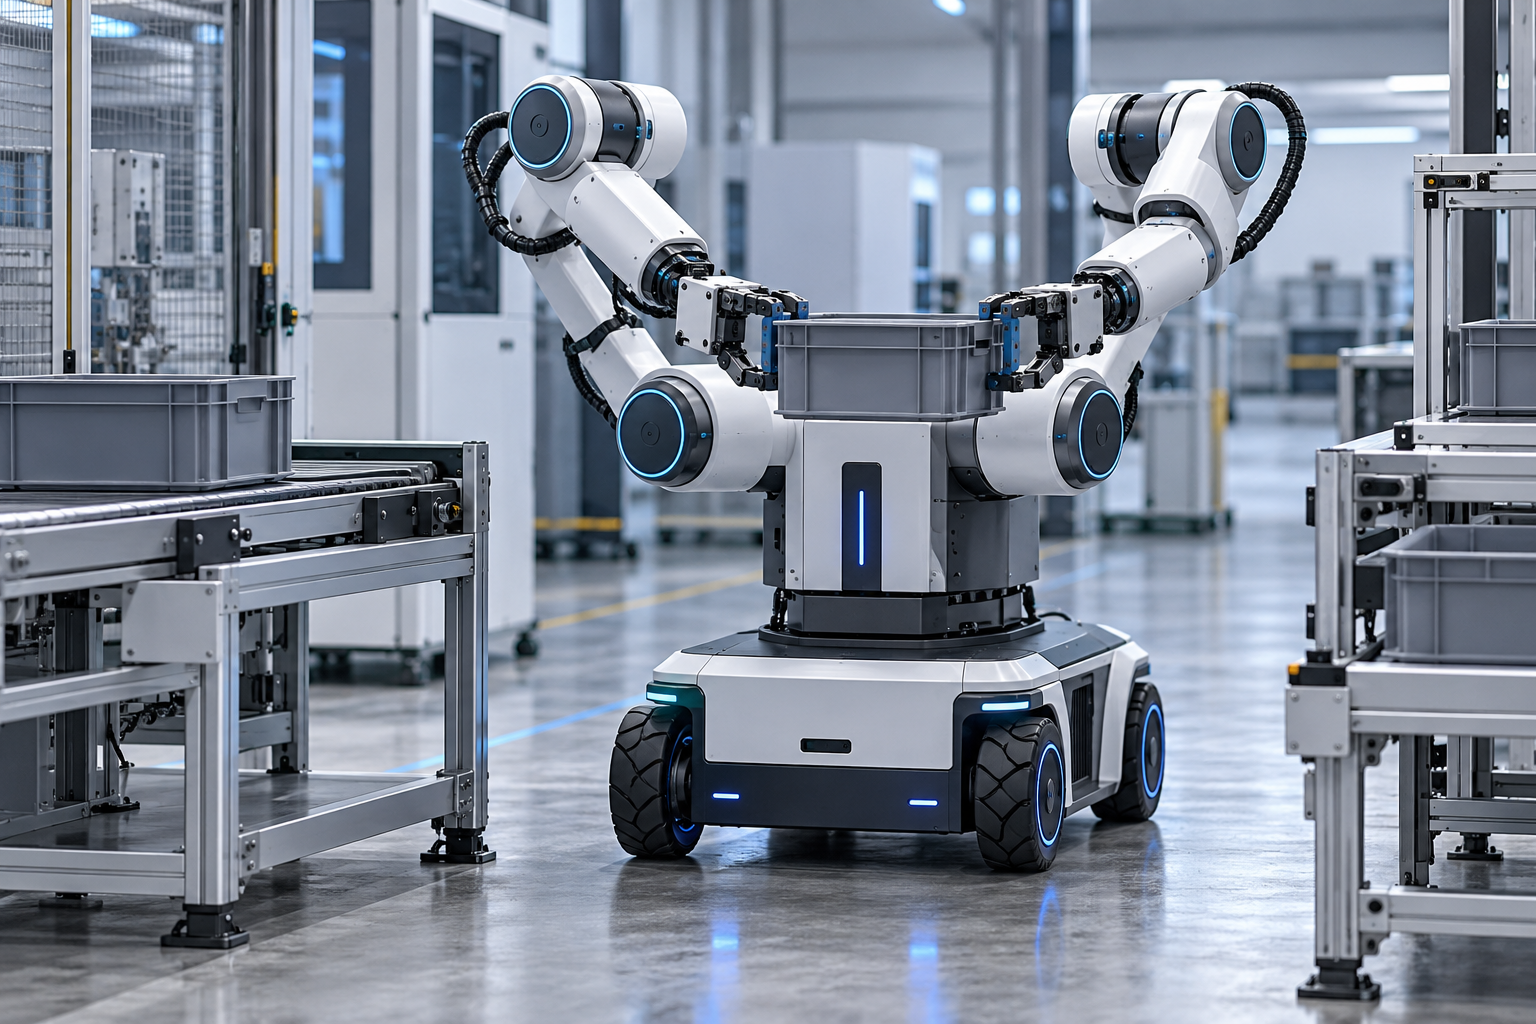
Taku — мобильный робот DYNA с человекоподобным верхом, двумя руками и колёсным основанием. Он представлен в исследовательской системе Dyna-2.1. Модель интересна задачами, где нужно перемещаться между рабочими местами и взаимодействовать с предметами на разной высоте.
Материал портала подготовлен 01.11.2026. Даты событий и публикаций источников указаны отдельно.
Ключевые сведения
| Параметр | По источникам | Источник |
|---|---|---|
| Класс | Колёсный мобильный манипулятор с двумя руками; в терминологии DYNA — semi-humanoid | [1] |
| База и руки | Четыре управляемых колеса; по 7 степеней свободы у каждой руки | [1] |
| Система управления | Dyna-2.1; аппаратная платформа и несколько уровней моделей | [1] |
| Статус на 01.11.2026 | Публично представлена исследовательская система; её вывод на площадки клиентов в статье назван следующим этапом | [1] |
Как устроена платформа
В статье от 29 сентября 2026 года DYNA описывает четыре управляемых колеса, складывающуюся нижнюю часть корпуса и две руки по 7 степеней свободы. Это колёсный мобильный манипулятор, а не двуногий робот. В Dyna-2.1 физическая платформа работает вместе с моделью навыков, контроллером всего тела и оркестратором процесса.
Что показано и какой статус подтверждён
Производитель опубликовал непрерывную часовую демонстрацию работы в прачечной. В заключении той же статьи вывод новой системы на реальные площадки заказчиков назван следующим этапом. Поэтому показ нельзя считать подтверждением серийной поставки Taku или результата смены на любом предприятии. Ранее описанные стационарные системы DYNA также не доказывают эксплуатацию именно этой модели.
Как сформулировать полезный эксперимент
Редакционный разбор: выберите короткую законченную процедуру с понятным началом и результатом. Например, перенести заданный набор предметов из одной зоны в другую, сохранив порядок и ориентацию. Запишите, кто подготавливает предметы и кто убирает результат. Эти операции могут занять у сотрудника больше времени, чем сам показ робота.
В сценарии проверки заранее предусмотрите отсутствующий предмет, неудачный захват и занятую точку назначения. Считайте вмешательства оператора и полное время восстановления. Полезно сохранять журнал всех попыток, включая остановленные: подбор только удачных видеозаписей скрывает трудоёмкость сопровождения.
Отдельно задайте допустимые изменения среды между попытками. Если оператор незаметно переставляет тару, поправляет ткань или освобождает проход, это часть условий эксперимента. Зафиксируйте такие действия в протоколе и измеряйте их длительность. Для следующего этапа изменяйте один фактор за раз: положение предметов, освещение или порядок поступления заданий. Так станет понятнее, какие условия требуют дополнительной подготовки участка, а какие уже входят в проверенный диапазон задачи.
Какие данные нужны для сравнения
Редакционная рекомендация: запросите рабочую зону, допустимую массу предмета с захватом, размеры основания, требования к полу и условия питания выбранной комплектации. Далее сопоставьте их со схемой помещения. Важно отдельно согласовать режим безопасного доступа людей, управление остановкой и порядок возвращения оборудования в работу.
Экономический расчёт стоит строить на полезном завершённом цикле и фактическом времени сотрудника. Сравнивайте одинаковые партии предметов и одинаковые исходные условия. Такой подробный протокол даёт основу для обсуждения пилота; сама форма корпуса ещё не определяет пригодность к конкретной операции.
Связанные материалы
Вопросы и ответы
Taku — двуногий гуманоид?
Нет. Здесь используется колёсная база. Для сравнения мобильности необходимо учитывать реальное устройство площадки.
Можно считать часовую запись доказательством готовой смены?
Она описывает один показ изготовителя. Для проекта нужны полный протокол проверок, доля вмешательств и условия выполнения именно вашей процедуры.
Какие основные параметры пока следует запросить?
Паспорт конкретной комплектации: массу и рабочую зону с инструментом, габариты, питание, интерфейсы и условия применения.
Источники и дата проверки
- DYNA / Dyna Robotics — Dyna-2.1: A Physical Agent for End-to-End Workflows · Дата источника: 29.09.2026; проверено .
- DYNA / Dyna Robotics — DYNA — Company · Дата источника не указана; проверено .
Собственный текст редакции «Робот Механик» по фактам первоисточников. Заявления производителей отделены от вопросов подготовки проекта.
Поставка, внедрение и сервис DYNA Taku
Обсудим задачу, регион и удобный способ связи. Возможность поставки, комплектацию и работы проверяем по запросу.