LeRobot Humanoid — экспериментальная двуногая платформа
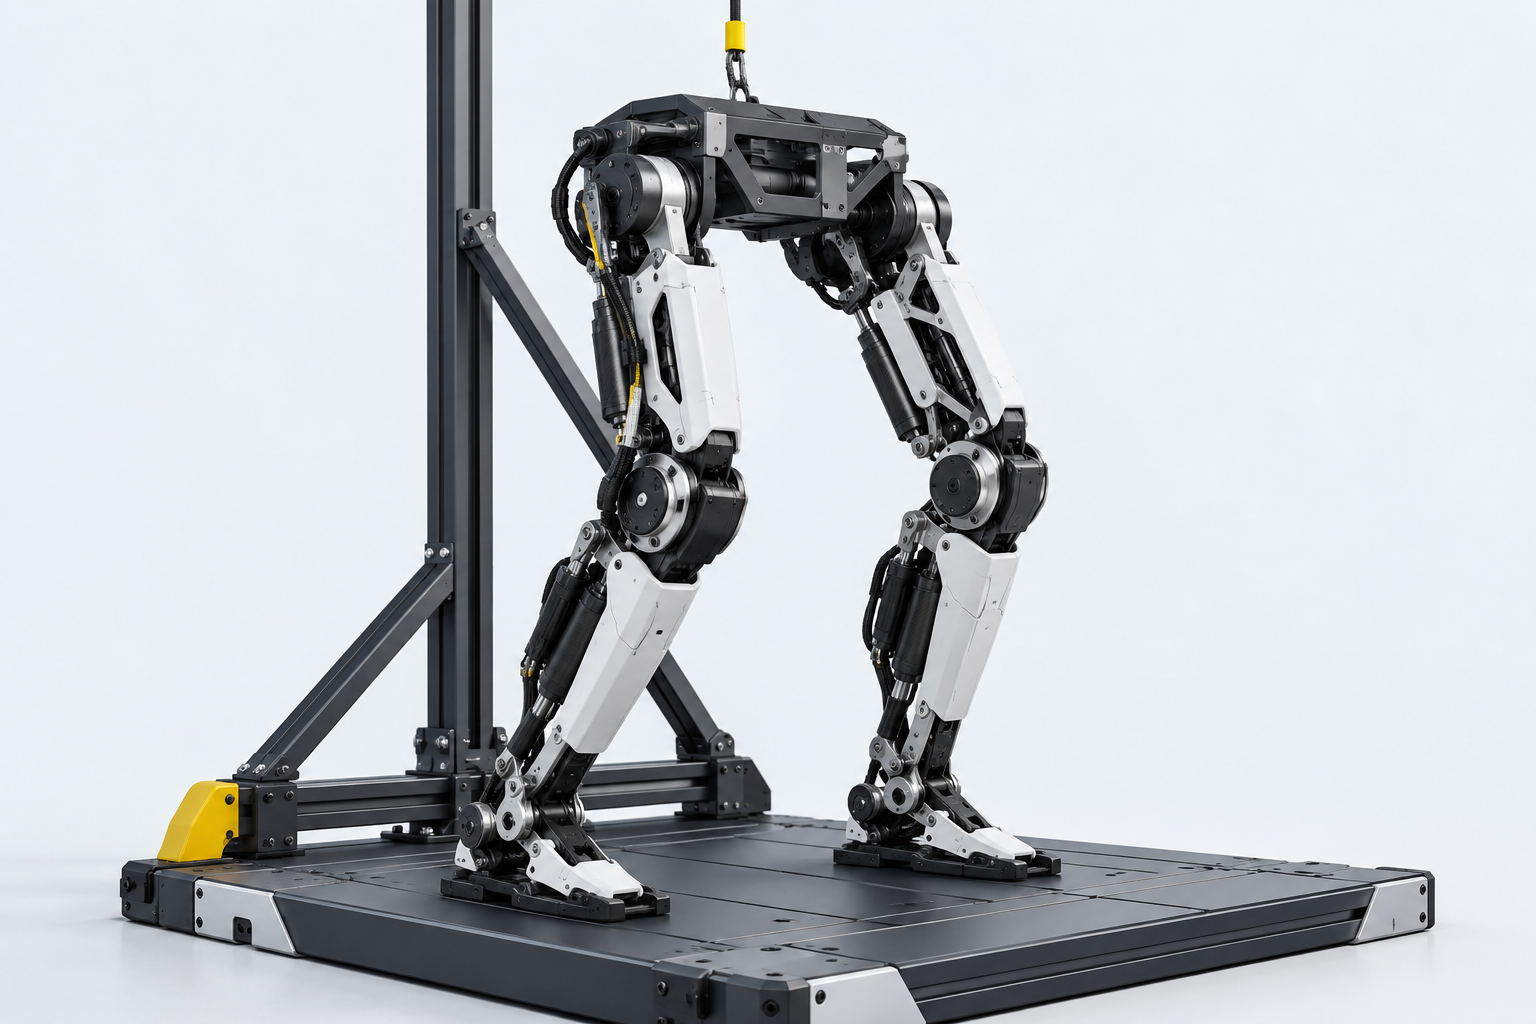
LeRobot Humanoid — открытый проект двуногой роботизированной платформы для исследований управления и машинного обучения. Авторы представили его 21 мая 2026 года. Вместе с аппаратными файлами опубликованы инструменты симуляции, настройки, сбора данных и запуска управляющих политик.
Материал портала подготовлен 01.11.2026. Даты событий и публикаций источников указаны отдельно.
Ключевые сведения
| Параметр | По источникам | Источник |
|---|---|---|
| Тип | Экспериментальная двуногая платформа | [1] [2] |
| Текущая аппаратная область | Biped, без выпущенной верхней части тела | [2] |
| Runtime | 12 степеней свободы, без рук | [4] |
| Исполнение управления | MuJoCo либо реальный CAN/IMU | [4] |
| Прочитанные лицензии | Apache 2.0 отдельно для hardware и runtime | [5] [6] |
Что входит в текущую сборку
Это экспериментальная конструкция для самостоятельного воспроизведения и доработки, а не подтверждённое предложение готового потребительского робота.
Аппаратный репозиторий ограничивает текущую область проекта двуногой платформой. Верхняя часть тела в этот аппаратный выпуск не включена, хотя соответствующая геометрия может присутствовать в CAD. Поэтому изображение полного гуманоида с функциональными руками не описывает подтверждённую конфигурацию. Для сборки предусмотрены ведомость компонентов, печатаемые детали, механическая документация, соединения электроники и подготовка приводов.
В BOM перечислены контроллер Raspberry Pi 5, инерциальный датчик BNO055 либо BNO085, адаптер SAVVYCANFD и приводы семейств RobStride O0, O2, O3 и O5. Это примеры узлов конкретной опубликованной конструкции. Доступность замен и их совместимость требуется устанавливать отдельно; присутствие детали в перечне не означает, что портал поставляет её или собранную платформу.
Как связаны робот, симуляция и обучение
Runtime прямо описывает двуногую систему с 12 степенями свободы без рук. Для симуляции используется MuJoCo, для управления физической платформой — CAN и IMU. В поддерживаемой среде указаны Raspberry Pi 5, Ubuntu и Python 3.13. Общая библиотека LeRobot — связанный программный проект; её номер версии нельзя использовать как маркировку аппаратного выпуска Humanoid.
Что подготовить для исследования
Редакционный разбор: прежде чем повторять конструкцию, зафиксируйте ревизии файлов и сопоставьте BOM с инструкциями выбранной сборки. Определите, кто отвечает за изготовление деталей, монтаж, калибровку и испытания. Полезно заранее описать эксперимент: какое движение проверяется, какие данные записываются и по каким признакам результат считается приемлемым. Так изменения конструкции и контроллера можно сравнивать на одном основании.
Редакционный вывод.
Статус и условия применения
В документации разработчиков калибровка обязательна перед работой на реальной системе. Подготовка должна включать предусмотренные проектом проверки состояния и возможность отключить питание. Симуляция помогает исследовать контроллер, но сама по себе не подтверждает устойчивость и безопасность конкретного собранного экземпляра. Условия испытаний и ограничения среды нужно рассматривать вместе с аппаратной сборкой.
Числовая ревизия аппаратного изделия, его рост, масса, скорость, полезная нагрузка и автономность в этой карточке не установлены. Плавающая ветка main не заменяет зафиксированный комплект инженерных файлов. Apache 2.0 в двух проверенных репозиториях не означает одинаковую лицензию всех зависимостей, весов моделей и фотографий. Подготовку воспроизведения, адаптации и экспериментов можно обсудить по исходным материалам; состав работ определяется после проверки задачи.
Связанные материалы
- Hugging Face — инструменты AI и открытой робототехники
- Каталог оборудования
- ПО и AI
Вопросы и ответы
Это та же сущность, что библиотека LeRobot?
Нет. Библиотека предоставляет инструменты робототехнического обучения и данных. Humanoid — отдельный физический проект со своими аппаратными файлами, документацией и runtime; ссылки на общую библиотеку не заменяют его ведомость компонентов.
В текущий проект входят руки?
Прочитанный аппаратный scope ограничен двуногой платформой, а runtime описывает исполнение без рук. Наличие верхней части тела в CAD не подтверждает её готовность в текущей аппаратной сборке.
Источники и дата проверки
- Project authors / Hugging Face community article — LeRobot Humanoid: An Open, Low-Cost, 3D-Printed Humanoid for Robot Learning · Дата публикации: 21.05.2026; проверено .
- Hugging Face / project repository — lerobot-humanoid-hardware · Дата документа не указана; проверено .
- Hugging Face / project repository — LeRobot Humanoid BOM Total · Дата документа не указана; проверено .
- Hugging Face / project repository — lerobot_humanoid_runtime · Дата документа не указана; проверено .
- Hugging Face / project repository — lerobot-humanoid-hardware LICENSE · Дата документа не указана; проверено .
- Hugging Face / project repository — lerobot-humanoid-runtime LICENSE · Дата документа не указана; проверено .
- Hugging Face — LeRobot documentation · Дата документа не указана; проверено .
Собственный текст редакции «Робот Механик» по фактам первоисточников. Заявления производителей отделены от вопросов подготовки проекта.
Поставка, внедрение и сервис LeRobot Humanoid
Обсудим задачу, регион и удобный способ связи. Возможность поставки, комплектацию и работы проверяем по запросу.