RealSense о D435 и зрительном наведении Inbolt
22 сентября 2026 RealSense опубликовала материал о компьютерном зрении с примером D435 и Inbolt. Разбираем, какие вопросы эта связка ставит перед интегратором.
Сообщение первоисточника: 22.09.2026. Материал портала подготовлен 30.10.2026. Даты событий и публикаций источников указаны отдельно.
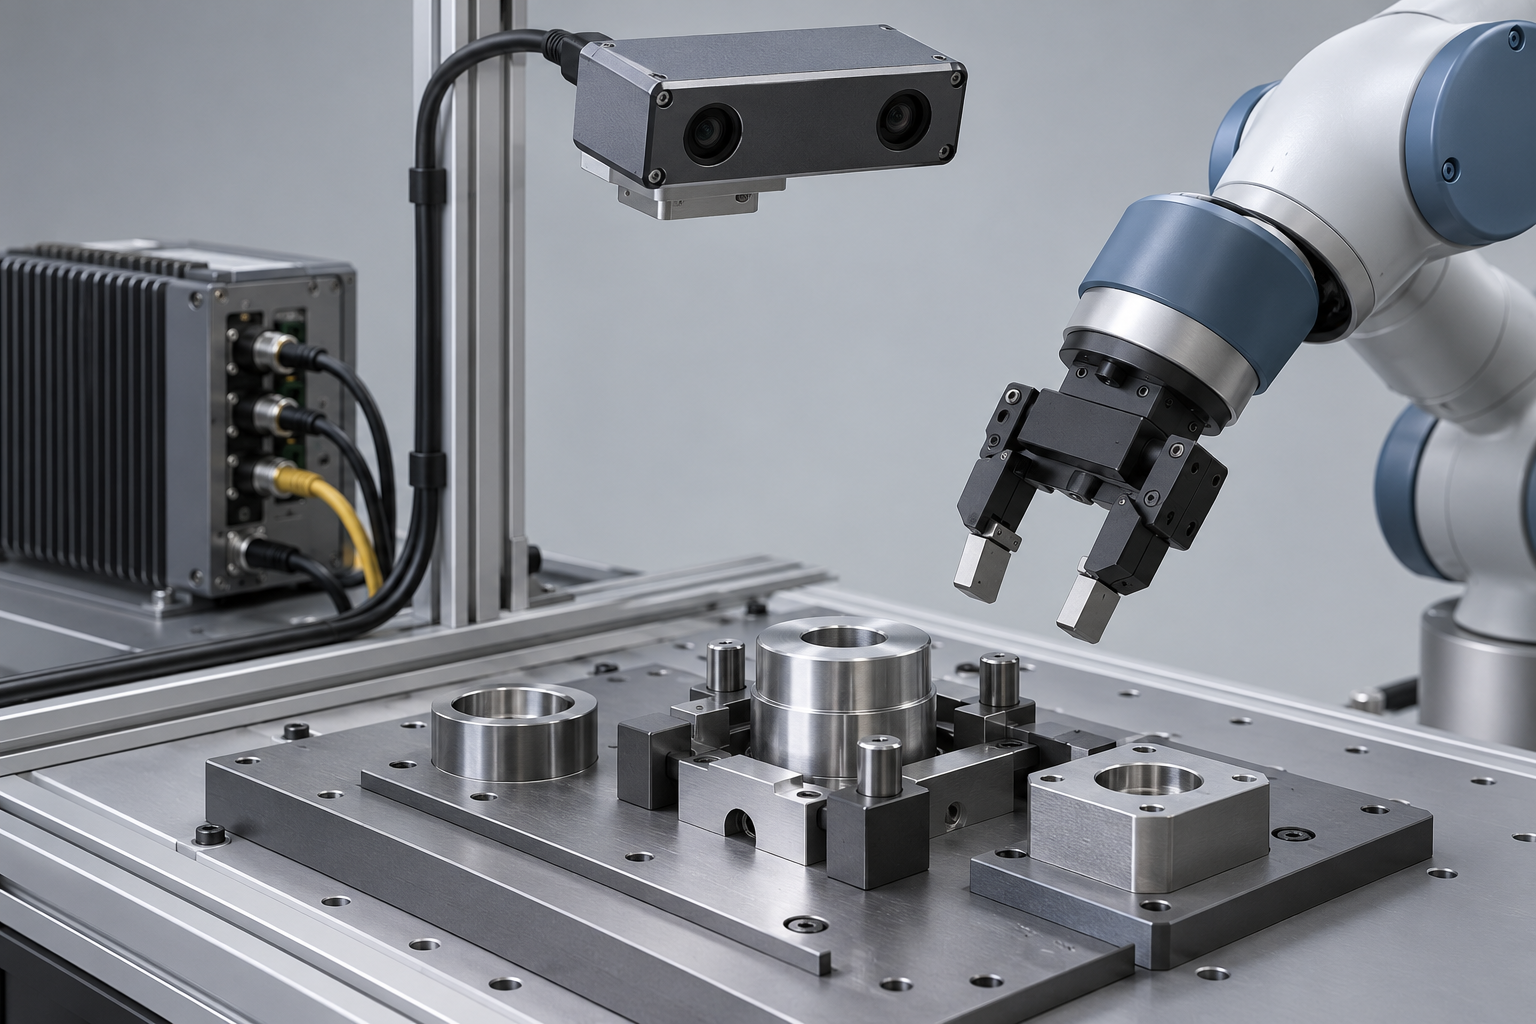
Что сообщил первоисточник
В разделе о манипуляции RealSense описывает D435 в системе Inbolt: камера на роботе и обработка данных помогают определять положение деталей и корректировать движение. 22.09.2026 — дата статьи, а не установленная дата внедрения.
Сама Inbolt описывает платформу как объединение CAD-программирования, 3D-восприятия и управления движением.
Материал посвящён этой связке. Паспорт камеры доступен отдельно в карточке RealSense D435.
Как читать пример применения
Камера формирует измерения, а решение о движении возникает после обработки и согласования координат. При разборе демонстрации полезно проследить путь одного кадра до команды исполнительному устройству. На каждом участке можно сформулировать проверяемый вопрос: какой вход, какой выход и как обнаруживается ошибка.
Для воспроизводимости нужны сохранённые настройки и набор типичных ситуаций. В него стоит включить неудобные ракурсы, перекрытия и детали с разным отражением поверхности. Успешное действие на одном образце служит началом проверки, а размер и состав испытательной выборки согласуются под задачу.
Вопросы для пилота
- Какова допустимая ошибка положения перед выполнением действия?
- В каких координатах передаётся результат и как проверяется калибровка?
- Как измеряется полная задержка от кадра до реакции?
- Как выглядит восстановление после потери изображения или уверенности?
- Какие данные и настройки сохраняются для повторного разбора ошибки?
Ответы можно оформить кратким протоколом с критериями приёмки. По нему легче сравнить варианты крепления, режимы потока и программные настройки.
Границы сведений
Открытая страница кейса RealSense также связывает D435 и Inbolt, но не устанавливает дату начала конкретной установки.
Источник производителя подтверждает описанный внешний пример. Проверка собственной площадки, совместимости и эксплуатационного результата остаётся частью отдельного проекта.
Источники и дата проверки
- RealSense — RealSense Builds the Visual Cortex of Physical AI · Дата публикации: ; дата проверена в официальном индексе News & Insights; начало внедрения не датировано; проверено .
- Inbolt — Платформа зрительного наведения роботов · Дата публикации не указана; проверено .
- RealSense — Inbolt: Giving Robots Eyes on the Factory Floor — открытый текст · Дата публикации не указана; дата начала внедрения в открытом тексте не установлена; проверено .
Собственный текст редакции «Робот Механик» по фактам первоисточников. Сообщения и параметры производителей отделены от рекомендаций по подготовке проекта.
Поставка, внедрение и сервис RealSense D435
Обсудим задачу, регион и удобный способ связи. Возможность поставки, комплектацию и работы проверяем по запросу.